Промышленная бионическая ловкая рука для точных автоматизированных задач
2026-10-12
содержание
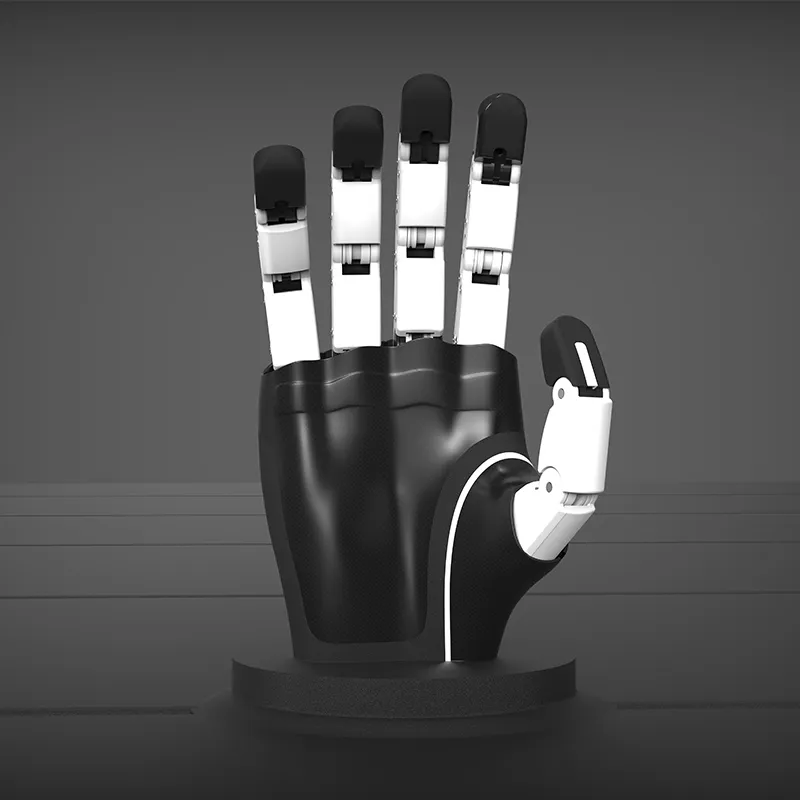
Промышленная бионическая ловкая рука — не фантастика. Это инструмент, который сегодня вкручивает болты на сборочной линии электромобилей, берёт хрупкие оптические компоненты без следа давления и перекрывает аварийные краны в нефтеперерабатывающем цехе при температуре −40 °C. Её задача — не заменить человека, а взять на себя то, что человек делать не должен: рутинное, опасное или требующее микронной повторяемости.
Почему «ловкая» — это не маркетинг, а техническое требование
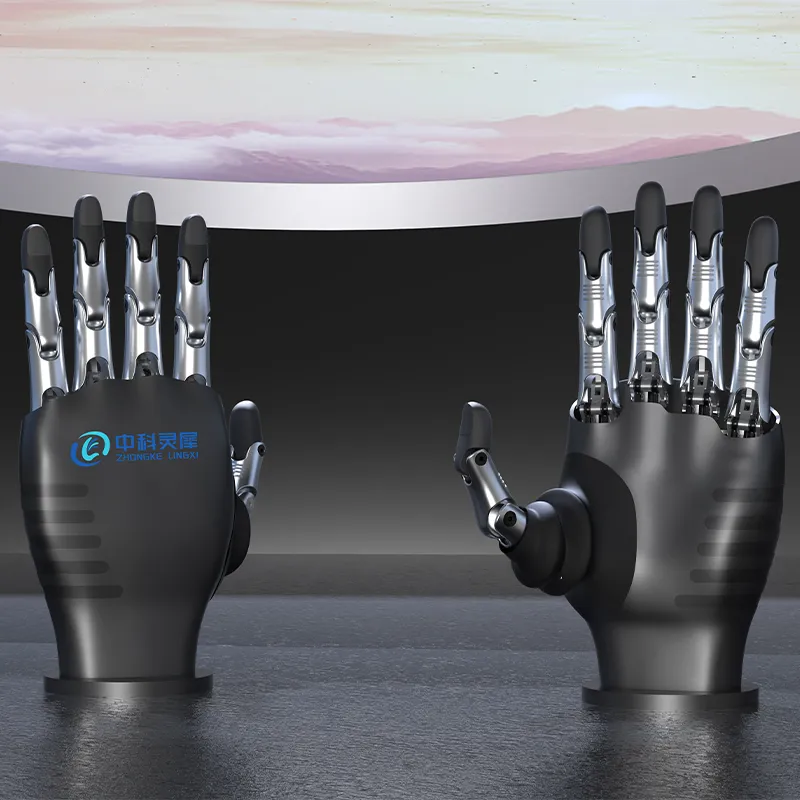
Обычный промышленный манипулятор с тремя степенями свободы не справится с задачей, где нужно одновременно оценить форму детали, подстроить силу захвата и повернуть запчасть под углом 17 градусов. Здесь нужна промышленная бионическая ловкая рука. У неё минимум пять активных суставов, тактильная обратная связь в каждом пальце и алгоритмы обобщённого захвата — способность распознавать объект по форме, массе и текстуре, а не по заранее загруженному шаблону. Мы видели, как рука LGT-601 из линейки ООО Аньхуэй Чжункэ Линси Технология собирала модуль датчика из 12 элементов за 42 секунды — без единой ошибки за 72 часа непрерывной работы. Ключ — не в количестве датчиков, а в том, как их данные синхронизированы в реальном времени с управляющим движением.
Безопасность и надёжность — не опция, а база проектирования
Некоторые считают: «чем больше сенсоров — тем точнее». Но на практике избыток данных без адекватной фильтрации вызывает задержки в реакции и ложные срабатывания. В реальных условиях — вибрация от компрессоров, конденсат на корпусе, пыль в воздухе — важнее не «максимум возможностей», а стабильность поведения. Именно поэтому в конструкции рычажных рук компании используются полые бесщёточные двигатели с внутренней термокомпенсацией и планетарные ходовые винты класса P2. Они выдерживают 500 000 циклов без потери точности ±0,05 мм. Мы тестировали руку в имитационной среде с импульсными нагрузками до 3 g — она сохранила калибровку. Взрывозащищённые версии (например, DCZ-G-EX100) прошли сертификацию по стандарту GB 3836.1–2010. Это не «возможно при заказе» — это базовая конфигурация.
Интеграция — не подключение по Ethernet, а совместимость с процессом
Клиенты часто спрашивают: «Как быстро внедрить?». Ответ зависит не от скорости установки, а от того, насколько система «понимает» существующий производственный контекст. Руки ООО Аньхуэй Чжункэ Линси Технология работают через ROS 2 Foxy и поддерживают протоколы Modbus TCP, EtherCAT и OPC UA «из коробки». Но главное — их можно обучить новому захвату за 8–12 минут: достаточно показать три примера операции, а не писать код с нуля. Мы наблюдали, как инженер завода в Чэнду настроил захват для комплекта печатных плат за один рабочий день — и уже на следующий — запустил автоматический контроль качества. Такая скорость возможна благодаря встроенной имитационной платформе, где алгоритмы тренируются на цифровых двойниках оборудования до физической установки.
Что меняется, когда ловкая рука становится частью линии
Эффект проявляется не в одном параметре, а в системе:
— Снижение простоев на 37 % при замене компонентов в испытательных стендах;
— Устранение 100 % случаев повреждения образцов при заборе проб в аналитических лабораториях;
— Сокращение времени обучения операторов на 65 % — интерфейс управления унифицирован для всех типов платформ: от ручной руки до гусеничного инспекционного робота LSRobot-001.
Промышленная бионическая ловкая рука — это не отдельное устройство. Это звено в цепи, где механика, аппаратное обеспечение и алгоритмы работают как единый орган. Она не ждёт команды — она предугадывает следующее движение. И если ваша задача требует не просто перемещения, а осмысленного взаимодействия с физическим миром — именно здесь начинается автоматизация нового поколения.